Waymos manifest omformar autonomidebatten
Varje vandrare känner igen känslan av en falsk topp: timmar av slit, värkande ben och den bittra insikten att den verkliga toppen fortfarande väntar bortom en ännu brantare kam. Alphabets Waymo använder samma metafor för att utmana ett centralt antagande i kapplöpningen om att kommersialisera självkörande bilar – och måltavlan är uppenbar, även om den inte nämns vid namn.
I början av året publicerade Waymo en teknisk uppsats av Srikanth Thirumalai, chef för AI Foundations, baserad på mer än 200 miljoner helt förarlösa mil. Det som vid första anblick kan läsas som en rapport om säkerhet inom maskininlärning är också ett direkt angrepp på idén att avancerade förarassistanssystem naturligt utvecklas till säkra, skalbara robotaxiflottor.

”Falsk topp”: därför leder Nivå 2 inte automatiskt till Nivå 4
Waymo beskriver föreställningen att ett sofistikerat förarassistanssystem på Nivå 2 stegvis kan uppgraderas till verklig Nivå 4-autonomi som en ”falsk topp”. Argumentet är tydligt: miljarder simulerade mil och miljontals motorvägsmil från kundbilar ersätter inte den punkt då en AI måste fatta säkerhetskritiska beslut utan en människa som kan ta över.

Så länge en människa är juridiskt ansvarig och beredd att ingripa behöver systemet inte hantera konsekvenserna av sina beslut i svåra kantfall. Det skapar, enligt Waymo, ett gap i både träning och utvärdering som inte kan överbryggas enbart med fler mjukvaruuppdateringar.
Sensorfusion mot kamerabaserad filosofi
En av de tydligaste invändningarna gäller hårdvarufilosofin. Tesla tog bort radar och ultraljudssensorer för flera år sedan och satsade på kamerabaserad perception i kombination med neurala nätverk. Waymo menar att multimodal sensorfusion – en kombination av kameror, lidar och radar – är avgörande för tillförlitlig perception i varierande väder, ljusförhållanden och vid skymning eller begränsad sikt.

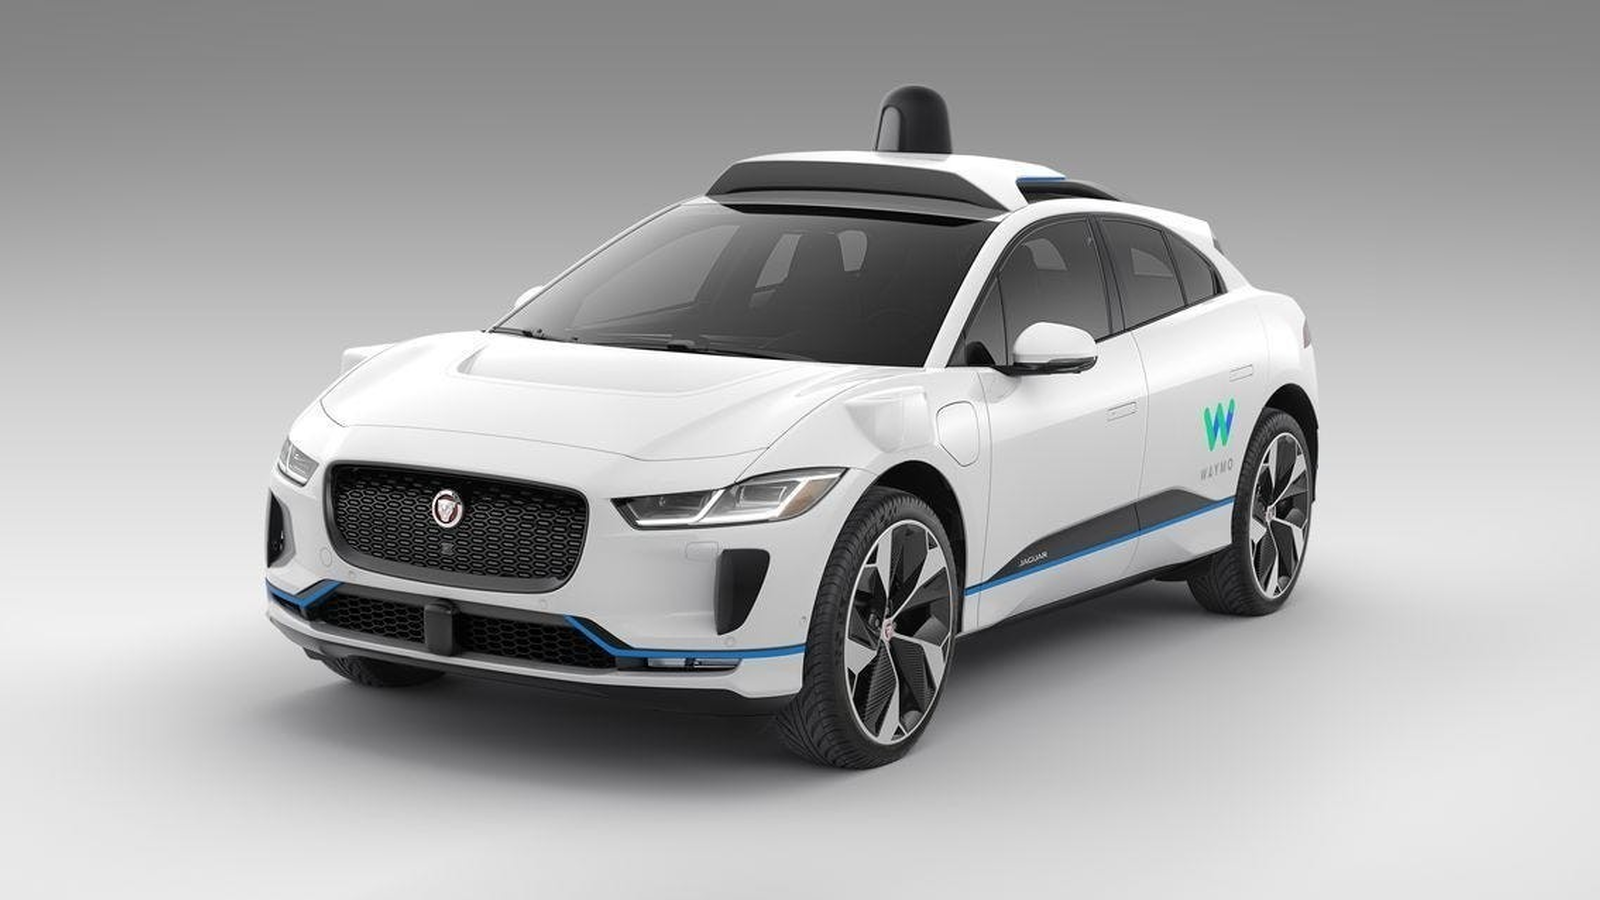
Kameror är utmärkta på att läsa skyltar och trafikljus, men kan få problem vid bländning, kraftiga vattenstänk eller låg sol. Lidar bygger upp millimeternoggrann 3D-geometri, medan mmWave-radar kan se genom regn, dimma och damm. Waymo kombinerar högupplösta optiska kameror med roterande, takmonterad lidar och radar för att skapa överlappande redundans.
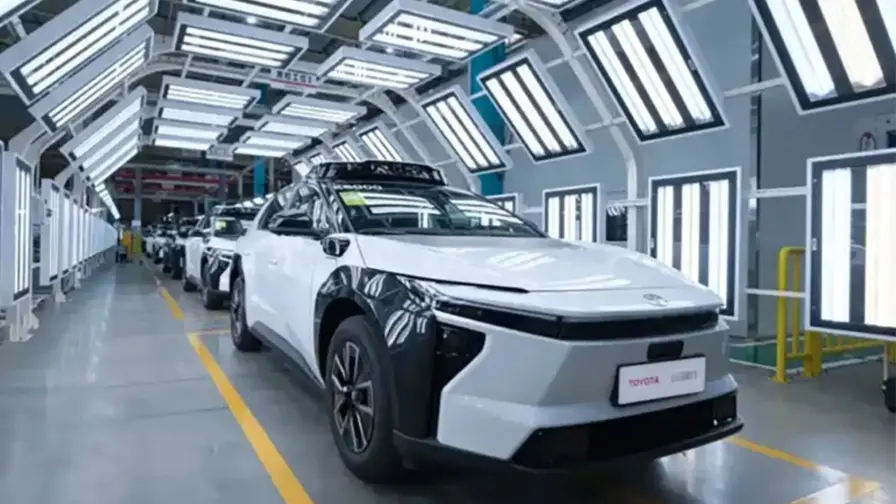
Marknaden reagerar redan. Kinesiska biltillverkare skruvar upp hårdvarukapplöpningen: XPengs mellanstora G6 erbjuds med dubbla lidar-arrayer i ett paket som på vissa utländska marknader kostar omkring 50 000 euro. Det visar att avancerad sensorredundans kan bli mer prisvärd än många räknat med.

Hårdvara och kostnad: avvägningarna
- Tesla: lättare och kostnadseffektiva sensorer för konsumentbilar, med stort beroende av mjukvara
- Waymo: högre initial hårdvarukostnad för redundans och säkerhet
- Kinesiska OEM-tillverkare: allt mer konkurrenskraftiga och lägger till lidar samt avancerade system i mellanklassmodeller
Angreppssätten speglar olika riskaptit: att skala snabbt och lita på mjukvaran, eller att investera tungt i sensorer och säkerhet från första början.

End-to-end-neurala nätverk mot flerskiktade arkitekturer
Waymo varnar också för helt end-to-end-baserade neurala nätverk som mappar råa kamerapixlar direkt till styrning, gas och broms. De kan vara både eleganta och kraftfulla, men rena svartlådemodeller är i grunden svåra att granska när människoliv står på spel.
I stället beskriver Waymo en arkitektur som kan liknas vid att ”tänka snabbt och långsamt”: snabb sensorfusion för reflexartad styrning på bråkdelar av en sekund, kombinerad med större vision-språkmodeller för djupare scenförståelse. Avgörande är ett oberoende AI-valideringslager ombord som övervakar systemets utdata och ingriper om en beordrad åtgärd bryter mot trafikregler eller riskerar att orsaka en kollision. Om en modell exempelvis hallucinerar en fri körväg rakt in i ett byggstaket bromsar säkerhetssystemet automatiskt.
Det flerskiktade upplägget ska göra beslutsvägarna granskningsbara och felen mer förutsägbara – en viktig fråga för tillsynsmyndigheter och försäkringsbolag.
Operativ verklighet: resor och mil
Teorin blir affärsverksamhet i Waymos operativa siffror. Företaget uppger att det genomför mer än 500 000 betalda, helt förarlösa resor varje vecka i flera amerikanska städer, däribland Phoenix, San Francisco, Los Angeles, Austin, Dallas, Houston, San Antonio och Orlando. Waymo har offentligt satt målet att nå en miljon veckovisa resor före årets slut.
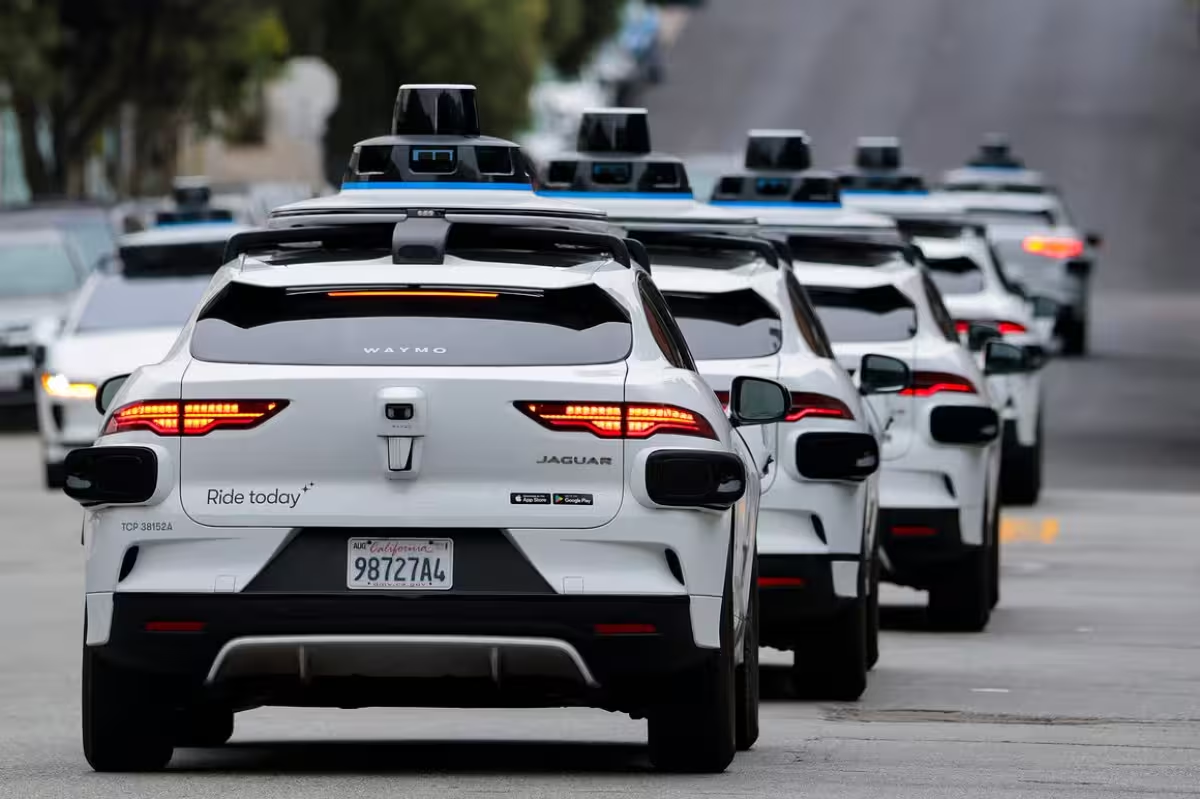
Som jämförelse har Teslas begränsade robotaxipilot i Austin – som fortfarande kör med mänskliga säkerhetsövervakare – loggat omkring 380 000 mil utan övervakning under ett år. Waymos kommersiella flotta avverkar samma sträcka på ungefär en dag. Skillnaden understryker varför investerare, försäkringsbolag och stadsplanerare ser Waymo och Tesla som fundamentalt olika operativa modeller, snarare än enbart konkurrenter med olika logotyper.
Viktiga operativa slutsatser
- Skalbarhet spelar roll: kontinuerlig kommersiell drift utsätter systemen för en större variation av kantfall.
- Juridiskt ansvar: vem som hålls ansvarig när ett autonomt system gör fel är centralt för utbyggnadsstrategin.
- Granskningsbara beslut: tillsynsmyndigheter kommer sannolikt att föredra system som kan förklara eller begränsa sitt beteende.
Marknadspåverkan och vägen framåt
Debatten är inte bara akademisk. Den påverkar produktplaner, partnerskap och regulatoriska godkännanden. Teslas OTA-uppdateringar och kamerafokuserade strategi lovar snabbare utrullning och lägre kostnad per bil. Waymos multisensorsystem och säkerhetsfokuserade strategi kräver större initiala investeringar, men siktar på mer förutsägbar prestanda och granskningsbar säkerhet.
Kinesiska biltillverkare komplicerar bilden ytterligare. Genom att integrera lidar och reservsensorer i elbilar i mellanprisklassen suddas gränsen ut mellan kostsamma, säkerhetstunga flottor och massmarknadsbilar. Konkurrensen kan påskynda införandet av sensorintensiva arkitekturer på globala marknader.
Citat i fokus
”Du kan logga miljarder mil i simulering”, skriver Waymos artikel i praktiken, ”men tills systemet är juridiskt och funktionellt ansvarigt utan en människa har det inte mött verkligheten.”
Slutsats: en klättring med många vägar
Från en lägre kam är det lockande att tro att toppen är inom räckhåll. Waymos manifest argumenterar för att verklig Nivå 4-autonomi kräver annan utrustning: multimodala sensorer, flerskiktade AI-arkitekturer, oberoende säkerhetsspärrar och ödmjukheten att erkänna vad dagens rent kamerabaserade system kan missa.
Det garanterar inte att Waymos ritning blir det slutgiltiga svaret. Bilvärlden har överraskat skeptiker förr. Elon Musk och Tesla har fortfarande resurserna och ambitionen att motbevisa kritikerna. Men just nu ger datan – hundratals miljoner förarlösa mil och hundratusentals kommersiella resor varje vecka – Waymo ett starkt argument: vissa toppar nås bara med rätt verktyg och respekt för hur brant klättringen faktiskt är.
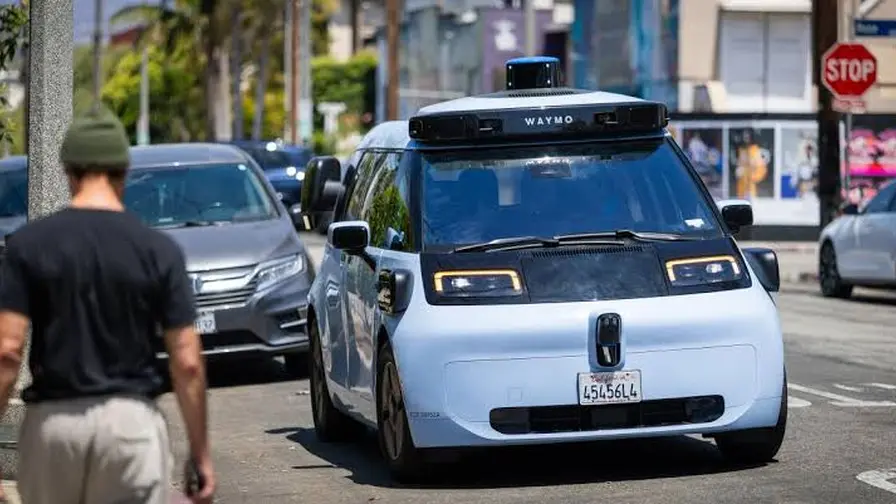
Oavsett om branschen följer Waymos väg eller hittar en ny stig kommer de kommande åren att avgöra vilka angreppssätt som kan skalas säkert – och vilka som på kartan förblir falska toppar.
Diskussion
Lämna en kommentar
Kommentarer
Inga kommentarer ännu. Bli den första.